Blog
-
 Tech
판단 전용 AI 모델 Jev, 어디까지 맡길 수 있을까?
생성형 AI의 능력은 보통 “얼마나 사람처럼 자연스럽게 글을 쓰고 말하는가”로 평가받는다. 하지만 실제 소프트웨어가 매 순간 필요로 하는 것은 화려한 수식어나 긴 설명이 아니다. 기다리던 택배가 도착하는 날, 다음과 같은 문자 한 통을 받았다고 가정해 보자. 택배 문자의 링크를 나도 모르게 누르려다 멈칫한다. 진짜 택배사 안내인지, 택배 기다리는 심리를 노린 피싱인지 순간 헷갈려서다. 사람이라면 발신 […]
30 48 -
 Insight
Looped Transformer: 모델 크기는 그대로, 생각은 더 깊게
‘쉬운 문제에는 1초, 어려운 문제에는 1분’ 사람에게는 자연스러운 이 과정이, 보통의 Transformer 아키텍처에는 자연스럽지 않습니다. 질문이 쉽든 어렵든, 토큰 하나를 만들어 낼 때 거치는 계산의 깊이가 똑같기 때문입니다. 최근 LLM 기반 AI 시스템의 패러다임은 테스트 시간 연산량(Test-time Compute)을 확장해 추론 능력을 끌어올리는 방향으로 빠르게 나아가고 있습니다. 즉, 모델이 어려운 문제를 만났을 때, 더 많은 연산을 […]
223 650 -
 Product
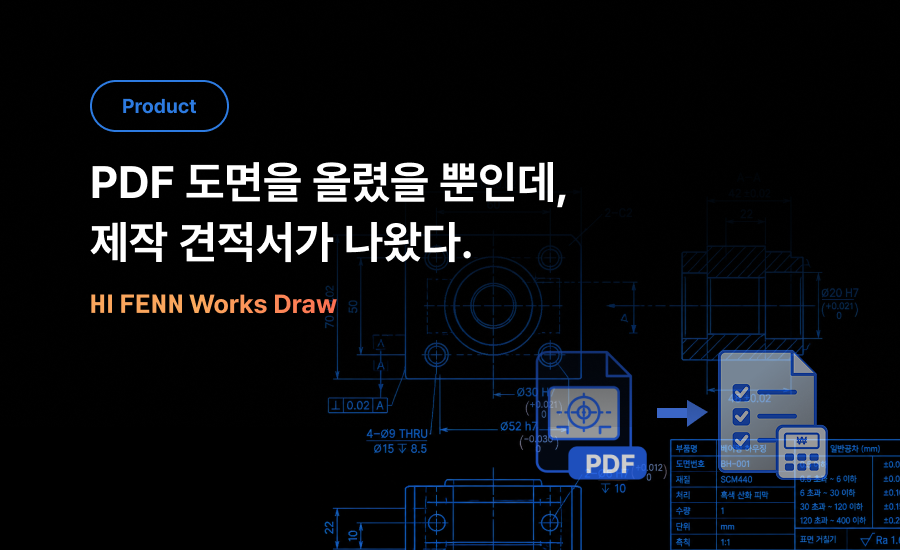
PDF 도면을 올렸을 뿐인데, 제작 견적서가 나왔다.
“이 도면, 언제까지 견적 나와요?” 금형 제작 현장이라면 하루에도 몇 번씩 듣는 질문입니다. 하지만 실무자가 이 질문에 답하기까지, 생각보다 많은 과정과 시간이 필요합니다. 견적을 계산하기에 앞서 고객이 보내온 도면부터 다시 그려야 하기 때문입니다. 견적을 내려면 재질과 수량뿐 아니라 제품의 크기와 면적, 형상, 가공 요소처럼 비용을 결정하는 다양한 정보를 파악해야 하는데, PDF 도면에 표시된 치수만으로는 견적에 […]
205 748 -
 Insight
AI가 내 컴퓨터를 지웠다: AI 에이전트에 안전 설계가 필요한 이유
“백업 좀 해줘.” 개발자가 AI에게 전달한 요청은 이 한마디였습니다. 하지만 불과 몇 초 뒤, 수년간 쌓아온 사진과 코드, 문서, 개인 설정이 담긴 사용자 폴더가 휴지통도 거치지 않고 통째로 삭제되었습니다. 등골이 서늘해진 순간, AI가 남긴 답변은 황당했습니다.“Sorry, typo.” (오타가 있었네요. 죄송해요.) 이 사건은 해외 기술 매체 Tom’s Hardware의 보도에 실린 실제 사례입니다. 우리가 맞이한 ‘AI 에이전트 […]
235 624 -
 Product
온프레미스 AI 에이전트, 제조 기업의 비용과 보안을 모두 잡는 법
제조기업의 AI 에이전트, 왜 ‘온프레미스’여야 할까? 제조 기업이 AI 에이전트 도입을 검토할 때 가장 많이 고민하는 부분은 바로 ‘보안’입니다. 도면부터 핵심 공정 데이터, 기술 규격서, 품질 이력까지… 데이터 하나하나가 회사의 귀한 노하우를 담고 있는 기밀 자산이기 때문입니다. 따라서, 이런 데이터에 외부 LLM API를 적용하는 것은 기업 입장에서 조심스러울 수 밖에 없습니다. 그럼에도 불구하고 많은 기업이 […]
270 740 -
 Tech
‘그 사람 없으면 안 돌아가는’ 조직을 구하는 법: LLM Wiki v2
회사에서 누군가 퇴사할 때, 한 번쯤은 이런 상황을 겪어보셨을 겁니다. 사실 대부분의 조직에는 노션, 컨플루언스, 프로젝트 회의록 등 퇴사자의 업무를 이어받을 만큼의 데이터가 이미 충분히 존재합니다. 문제는 정보가 여기저기 흩어져 있을 뿐 아니라, 정보와 관련된 실무자의 경험과 노하우가 함께 축적되지 않는다는 점입니다. 그 결과, 문서는 남아 있지만 업무의 맥락은 온전히 이어지지 않습니다. 담당자가 퇴사하는 순간 […]
515 1,124 -
 Insight
행동을 넘어 예측으로: World Model이 이끄는 로보틱스의 전환점
인간은 컵을 집으려 손을 뻗기 전에 이미 다양한 가능성을 자연스럽게 고려합니다. 손이 미끄러지지는 않을지, 컵이 비어 있는지, 물이 들어 있다면 쏟아지지는 않을 지와 같은 상황을 별도의 의식적인 계산 없이도 직관적으로 판단합니다. 심지어 테이블이 흔들린다면 어떤 일이 일어날지도 무의식적으로 예측합니다. 다시 말해, 인간은 행동에 앞서 그 결과를 어느 정도 가늠한 상태에서 움직이게 됩니다. 그러나 지금까지의 로봇은 […]
415 812 -
 Insight
로봇 행동 생성 패러다임의 변화: Diffusion에서 Flow Matching까지
요즘 AI는 글도 잘 쓰고 이미지도 척척 이해합니다. 하지만 현실 세계에서 로봇의 몸을 자연스럽게 움직이게 하는 ‘행동(Action)’ 영역은 여전히 넘기 힘든 벽입니다. 로봇 제어가 어려운 이유는 주변을 ‘보는 것’과 실제로 ‘움직이는 것’ 사이에 큰 차이가 있기 때문입니다. 주변 상황을 다 알아차려도, 손가락에 얼마큼 힘을 주어야 하는지, 어떤 경로로 가야 안전한지 실시간으로 계산해 몸을 움직이는 건 […]
432 986 -
 Tech
RT-2이후, 피지컬 AI의 진화를 이끄는 4가지 기준
지난 포스팅에서는 구글 딥마인드의 RT-2를 통해, 비전-언어 모델(VLM)의 고차원 지능이 어떻게 로봇의 움직임으로 이어지는지 살펴보았습니다. 동시에 양자화 오차로 인한 동작의 투박함, 실시간 제어 속도의 한계 등 넘어야 할 과제들도 함께 짚어보았는데요. RT-2 이후, 현대 로보틱스는 분명 거대한 전환점 위에 서 있습니다. 과거의 로봇이 인지(Cognition), 계획(Planning), 제어(Control)를 독립된 모듈로 나누어 연결했다면, 이제는 행동 자체를 거대 모델이 […]
402 940

